Motor DC: Pengertian, Prinsip Kerja, Jenis, Driver, dan Cara Mengatur Kecepatan dengan Arduino
- account_circle Gensa Media Indonesia
- calendar_month Senin, 12 Okt 2026
- print Cetak
info Atur ukuran teks artikel ini untuk mendapatkan pengalaman membaca terbaik.
Motor DC merupakan salah satu komponen elektromekanis yang banyak digunakan dalam robotika, otomasi, kendaraan mainan, dan berbagai perangkat elektronik karena mampu mengubah energi listrik arus searah menjadi gerakan mekanis.
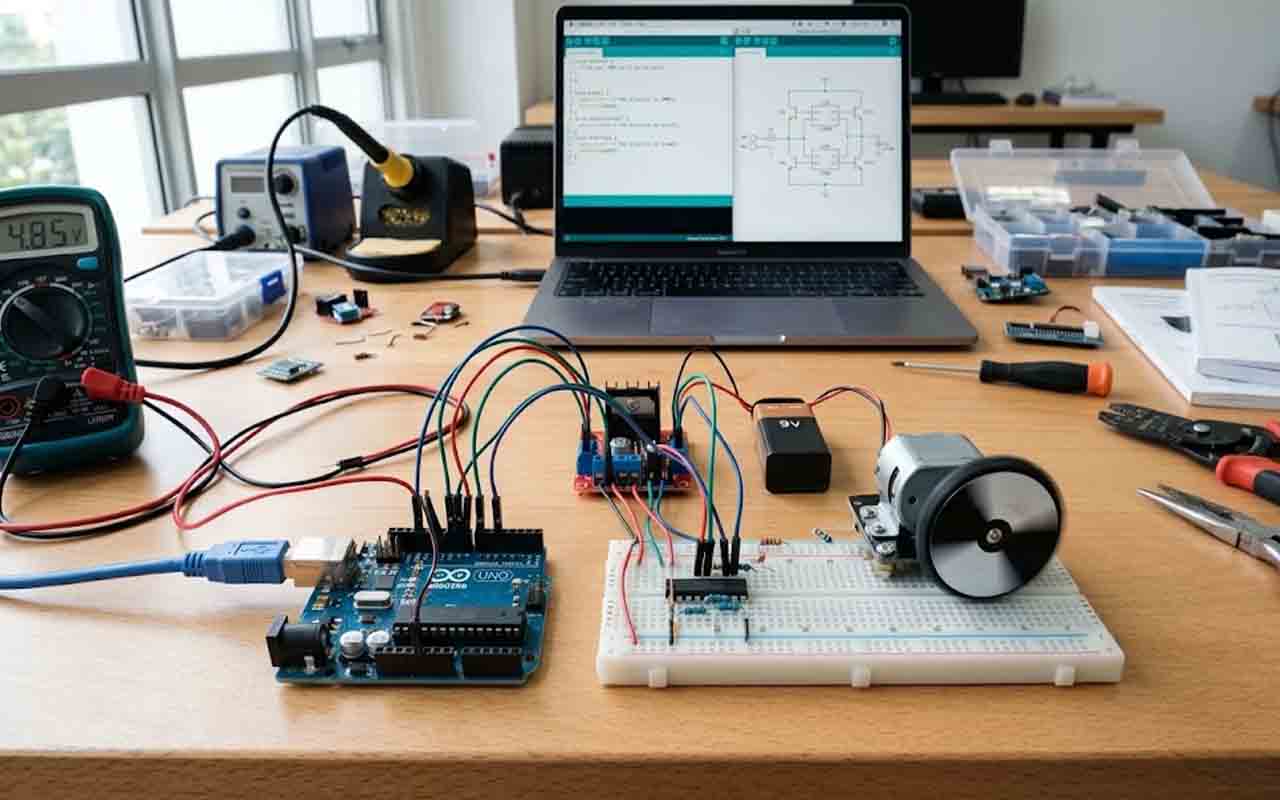
Dalam proyek berbasis Arduino, motor DC dapat digunakan untuk menggerakkan roda robot line follower, mobil remote control (RC), robot pengikut objek, hingga robot labirin.
Untuk mengoperasikannya, pengguna perlu memahami prinsip kerja motor, pengaturan arah putaran, fungsi driver motor, serta teknik Pulse Width Modulation (PWM) untuk mengendalikan kecepatan.
Pemahaman tersebut penting karena motor DC tidak cukup hanya dihubungkan ke pin mikrokontroler secara langsung, terutama jika motor membutuhkan arus yang melebihi kemampuan keluaran pin Arduino.
Artikel ini membahas motor DC dari konsep dasar hingga penerapan praktis, termasuk perbedaan jenis motor, cara kerja rangkaian H-bridge, penggunaan driver L293D dan L298N, serta contoh program Arduino untuk mengatur arah dan kecepatan putaran.
Apa Itu Motor DC?
Motor DC (Direct Current Motor) adalah perangkat yang mengubah energi listrik arus searah menjadi energi mekanis berupa gerakan putar atau, pada jenis tertentu, gerakan linier.
Motor ini bekerja dengan memanfaatkan interaksi medan magnet dan arus listrik pada bagian penghasil torsi di dalam motor.
Pada motor DC konvensional, arus listrik mengalir melalui kumparan atau jangkar (armature) yang berada dalam medan magnet.
Interaksi elektromagnetik tersebut menghasilkan gaya yang membuat rotor berputar.
Motor DC banyak digunakan karena pengaturan kecepatan dan arah putarannya relatif mudah dilakukan, khususnya pada sistem kendali elektronik.
Fungsi motor DC dalam sistem elektronik
Motor DC berperan sebagai aktuator, yaitu komponen yang mengubah sinyal kendali menjadi tindakan fisik.
Contoh penerapannya meliputi:
- Mobil RC: menggerakkan roda atau sistem penggerak kendaraan.
- Robot line follower: menggerakkan roda berdasarkan pembacaan sensor garis.
- Robot pengikut objek: mengatur pergerakan robot berdasarkan informasi sensor.
- Robot labirin: menggerakkan robot ketika sistem kendali menentukan arah perjalanan.
- Kipas dan pompa tertentu: menghasilkan aliran udara atau cairan sesuai rancangan perangkat.
- Mekanisme otomatis: menggerakkan pintu kecil, konveyor, atau perangkat mekanis lainnya sesuai kebutuhan.
Pemilihan motor perlu mempertimbangkan tegangan kerja, kebutuhan arus, torsi, kecepatan putaran, ukuran, dan karakteristik beban.
Motor yang sesuai untuk mobil RC berukuran kecil belum tentu mampu menggerakkan robot yang lebih berat.
Berita lainnya: Prosedur Bisnis dan Kontrak Kerja di Bidang Teknologi Informasi
Prinsip Kerja Motor DC
Prinsip kerja motor DC berkaitan dengan gaya elektromagnetik yang bekerja pada penghantar berarus listrik di dalam medan magnet.
Ketika motor memperoleh tegangan, arus mengalir melalui rangkaian internal dan menghasilkan gaya yang memutar rotor.
Pada motor DC bersikat (brushed DC motor), komutator dan sikat membantu mengubah hubungan arus pada kumparan selama rotor berputar sehingga torsi dapat dipertahankan.
Pada motor DC tanpa sikat (brushless DC atau BLDC), proses pergantian arus dilakukan oleh rangkaian elektronik, bukan komutator mekanis dan sikat.
Kecepatan putaran motor umumnya dinyatakan dalam RPM (revolutions per minute), yaitu jumlah putaran dalam satu menit.
Arah putaran biasanya disebut CW (clockwise) untuk searah jarum jam dan CCW (counterclockwise) untuk berlawanan arah jarum jam.
Namun, penentuan CW dan CCW bergantung pada sisi motor yang dijadikan sudut pandang.
Karena itu, arah putaran sebaiknya ditentukan berdasarkan pengujian fisik motor dan susunan mekanis perangkat, bukan hanya berdasarkan nama terminal.
Cara Mengatur Arah Putaran Motor DC
Pada motor DC bersikat dengan dua terminal, arah putaran dapat dibalik dengan membalik polaritas tegangan yang diberikan ke kedua terminal tersebut.
Jika terminal pertama memperoleh tegangan positif dan terminal kedua terhubung ke negatif, motor akan berputar ke salah satu arah.
Ketika polaritas dibalik, arah putaran motor juga berubah, dengan catatan motor dan rangkaian mendukung pengoperasian tersebut.
Dalam proyek Arduino, pengendalian polaritas biasanya dilakukan menggunakan driver motor dengan rangkaian H-bridge.
H-bridge memungkinkan rangkaian elektronik mengatur arah arus yang melewati motor tanpa mengharuskan pengguna memindahkan kabel motor secara manual.
Tabel logika kendali H-bridge
Bahan awal menggunakan simbol M1 dan M2 untuk menggambarkan dua masukan kendali.
Tabel berikut menjelaskan contoh logika dasar tersebut, dengan asumsi M1 dan M2 merupakan masukan arah dari driver H-bridge yang memiliki fungsi pengereman atau penghentian sesuai tabel kebenarannya.
| M1 | M2 | Kondisi umum |
|---|---|---|
| 0 | 0 | Berhenti atau mode pengereman, bergantung pada driver |
| 1 | 0 | Putaran arah pertama |
| 0 | 1 | Putaran arah berlawanan |
| 1 | 1 | Berhenti atau mode pengereman, bergantung pada driver |
Keterangan:
- Nilai 0 berarti logika LOW.
- Nilai 1 berarti logika HIGH.
- Arah pertama dan arah berlawanan harus diverifikasi pada motor yang digunakan.
- Kondisi berhenti tidak selalu berarti motor langsung diam tanpa sisa gerakan.
Tabel ini merupakan ilustrasi logika kendali, bukan aturan universal untuk seluruh modul motor.
Pada driver tertentu, kombinasi masukan yang sama dapat menghasilkan kondisi coast atau brake, sedangkan pin enable dapat mengubah perilaku keluaran.
Oleh karena itu, pengguna perlu membaca tabel kebenaran pada lembar data (datasheet) driver sebelum menyusun program dan rangkaian.
Jenis motor DC yang perlu diketahui
Istilah motor DC mencakup beberapa teknologi yang berbeda, sehingga pemilihan komponen harus disesuaikan dengan kebutuhan proyek.
1. Motor DC bersikat (brushed DC motor)
Motor DC bersikat memiliki sikat dan komutator yang membantu mengatur arus pada kumparan ketika rotor berputar.
Motor jenis ini banyak dijumpai pada mainan elektronik, mobil RC sederhana, kipas tertentu, dan robot edukasi.
Kelebihannya adalah pengendalian arah serta kecepatannya relatif sederhana, sedangkan kekurangannya mencakup keausan sikat, kebutuhan perawatan pada aplikasi tertentu, dan timbulnya gangguan listrik saat komutasi.
2. Motor DC tanpa sikat (brushless DC motor)
Motor BLDC menggunakan rangkaian elektronik untuk mengatur pergantian arus pada kumparannya.
Motor ini banyak digunakan pada drone, kipas tertentu, dan sistem penggerak yang membutuhkan karakteristik efisiensi serta kecepatan tertentu.
Pengoperasiannya memerlukan pengendali yang sesuai, sehingga tidak dapat diperlakukan persis seperti motor DC bersikat dua terminal.
3. Motor DC dengan gearbox
Motor DC gearbox menggabungkan motor dengan sistem roda gigi untuk mengurangi kecepatan keluaran dan meningkatkan torsi pada poros keluaran.
Komponen ini umum digunakan pada robot beroda karena gerakan yang lebih lambat dan torsi yang lebih besar sering lebih berguna daripada putaran motor yang sangat cepat.
Torsi dan kecepatan akhirnya bergantung pada karakteristik motor, rasio roda gigi, efisiensi gearbox, serta beban yang digerakkan.
4. Motor DC dengan encoder
Motor dengan encoder dilengkapi sensor untuk menghasilkan informasi posisi atau pergerakan poros.
Data encoder dapat digunakan mikrokontroler untuk memperkirakan kecepatan, menghitung putaran, atau menjalankan kendali posisi.
Motor ini bermanfaat pada robot yang memerlukan pergerakan lebih terukur, tetapi encoder sendiri tidak otomatis menjamin posisi akurat tanpa pemrosesan data dan rancangan kendali yang tepat.
Mengenal driver motor DC: L293D dan L298N
Arduino merupakan mikrokontroler yang menjalankan logika kendali, sedangkan driver motor bertugas menghubungkan sinyal kendali tersebut dengan daya yang diperlukan motor.
Pin keluaran Arduino tidak dirancang untuk memasok arus motor secara langsung.
Arus awal ketika motor mulai berputar atau ketika poros tertahan dapat jauh lebih tinggi daripada arus saat motor beroperasi normal.
Karena itu, penggunaan driver yang sesuai membantu melindungi mikrokontroler sekaligus memungkinkan pengaturan arah dan kecepatan motor.
L293D
L293D adalah IC penggerak motor yang menyediakan rangkaian half-bridge untuk mengendalikan beban induktif, termasuk motor DC dan motor stepper bipolar.
Menurut dokumentasi resmi Texas Instruments, L293D dirancang untuk arus keluaran hingga 600 mA per kanal, dengan batas arus puncak tertentu sesuai kondisi yang ditetapkan pada lembar data.
Texas Instruments
Komponen ini dapat menjadi pilihan untuk proyek edukasi dengan motor kecil, selama kebutuhan arus, tegangan, dan pembuangan panas masih sesuai spesifikasi.
L298N
L298N adalah sebutan yang umum digunakan untuk komponen L298 dalam paket tertentu atau modul yang memakai komponen tersebut.
L298 merupakan penggerak dual full-bridge yang dapat digunakan untuk mengendalikan dua motor DC bersikat secara terpisah, selama rangkaian dan kebutuhan bebannya sesuai spesifikasi.
Modul L298N umumnya memiliki terminal daya, terminal keluaran motor, pin masukan arah, dan pin enable untuk mengaktifkan kanal atau menerima sinyal PWM.
Modul yang beredar dapat berbeda dalam susunan pin, regulator, jumper, dan kemampuan termalnya.
Karena itu, periksa dokumentasi modul yang benar-benar digunakan, bukan hanya mengandalkan label L298N.
Perbandingan L293D dan L298N
| Aspek | L293D | Modul L298N |
|---|---|---|
| Bentuk umum | IC | Modul rangkaian |
| Fungsi | Mengendalikan beban induktif | Mengendalikan motor melalui L298 |
| Jumlah motor DC | Dapat mengendalikan dua motor dengan rangkaian yang sesuai | Umumnya dua motor DC |
| Pengaturan arah | Melalui logika masukan | Melalui logika masukan |
| Pengaturan kecepatan | Dapat menggunakan PWM melalui masukan yang sesuai | Umumnya menggunakan pin enable yang mendukung PWM |
| Pertimbangan utama | Batas arus dan pembuangan panas IC | Batas arus, tegangan, penurunan tegangan, dan pendinginan modul |
Kedua pilihan tersebut bukan otomatis cocok untuk semua motor.
Sebelum membeli driver, bandingkan arus kerja motor dan arus saat poros tertahan (stall current) dengan batas yang diizinkan oleh driver, termasuk kondisi pendinginannya.
Untuk desain baru, pengguna juga dapat mempertimbangkan driver yang lebih modern dan efisien apabila spesifikasi motor serta ketersediaan komponen mendukungnya.
Apa Itu PWM dan bagaimana cara mengatur kecepatan motor DC?
PWM merupakan singkatan dari Pulse Width Modulation, yaitu teknik mengatur lebar pulsa pada sinyal digital untuk menghasilkan nilai rata-rata daya yang berbeda pada beban.
Dalam pengendalian motor, sinyal PWM mengaktifkan dan menonaktifkan keluaran driver secara berulang.
Perbandingan waktu sinyal berada pada kondisi aktif terhadap satu periode disebut duty cycle.
Rumus dasarnya adalah:
\[ D=\frac{T_{\mathrm{ON}}}{T_{\mathrm{ON}}+T_{\mathrm{OFF}}}\times100\% \]
Keterangan:
- \(D\) adalah duty cycle dalam persen.
- \(T_{\mathrm{ON}}\) adalah waktu sinyal berada pada kondisi aktif.
- \(T_{\mathrm{OFF}}\) adalah waktu sinyal berada pada kondisi tidak aktif.
Semakin besar duty cycle, semakin lama sinyal berada pada kondisi aktif dalam setiap periode.
Dalam kondisi yang sesuai, peningkatan duty cycle dapat meningkatkan tegangan rata-rata yang diterima motor dan membuat putarannya lebih cepat.
Namun, hubungan antara nilai PWM dan RPM tidak selalu linier karena dipengaruhi oleh beban, karakteristik motor, tegangan sumber, rugi-rugi driver, dan gesekan mekanis.
Rentang nilai PWM pada Arduino Uno R3
Pada Arduino Uno R3, fungsi analogWrite() secara umum menggunakan nilai 0–255 untuk keluaran PWM 8-bit.
Pin PWM yang didukung adalah pin 3, 5, 6, 9, 10, dan 11, yang ditandai simbol tilde (~) pada papan.
Nilai analogWrite() | Duty cycle nominal | Penjelasan |
|---|---|---|
| 0 | 0% | Keluaran PWM tidak aktif |
| 64 | Sekitar 25% | Pulsa aktif sekitar seperempat periode |
| 128 | Sekitar 50% | Pulsa aktif sekitar setengah periode |
| 192 | Sekitar 75% | Pulsa aktif sekitar tiga perempat periode |
| 255 | Mendekati 100% | Keluaran berada pada kondisi HIGH secara terus-menerus |
Nilai tersebut menjelaskan sinyal PWM pada pin Arduino, bukan persentase RPM motor yang dijamin.
Pada beberapa papan, implementasi PWM dan rentang nilainya dapat berbeda, sehingga dokumentasi papan yang digunakan tetap perlu diperiksa.
Cara menghubungkan motor DC ke Arduino menggunakan driver
Sebagai contoh, berikut rancangan dasar untuk mengendalikan satu motor DC bersikat menggunakan Arduino Uno R3 dan modul L298N.
Komponen yang diperlukan
- Arduino Uno R3 atau papan yang kompatibel.
- Satu motor DC bersikat yang sesuai dengan tegangan sumber.
- Modul driver L298N.
- Sumber daya motor sesuai spesifikasi motor dan modul.
- Kabel penghubung.
- Komputer dengan Arduino IDE untuk menulis dan mengunggah program.
Contoh pemetaan pin
| Pin Arduino | Pin modul L298N | Fungsi |
|---|---|---|
| D10 | IN1 | Kendali arah pertama |
| D11 | IN2 | Kendali arah kedua |
| D5 | ENA | Kendali PWM kanal A |
| GND | GND | Referensi ground bersama |
| Tidak dihubungkan ke Arduino | OUT1 dan OUT2 | Keluaran menuju kedua terminal motor |
Pemetaan tersebut merupakan contoh, bukan susunan wajib untuk setiap proyek.
Pastikan jumper ENA pada modul tidak menghalangi pengendalian PWM melalui D5.
Sambungkan sumber daya motor ke terminal daya yang sesuai dengan petunjuk modul, lalu pastikan polaritasnya benar.
Ground Arduino dan driver perlu memiliki referensi bersama agar sinyal kendali terbaca dengan benar, kecuali sistem menggunakan rancangan isolasi yang memang ditujukan untuk itu.
Penting: jangan memasok motor langsung dari pin 5V Arduino tanpa memastikan kebutuhan arus dan kemampuan sumber dayanya. Motor sebaiknya menggunakan sumber daya yang sesuai, dan tegangan yang diberikan tidak boleh melebihi batas motor maupun driver.
Contoh program Arduino untuk mengatur arah dan kecepatan
Program berikut menggerakkan motor ke satu arah, menghentikannya, memutar ke arah berlawanan, lalu menghentikannya kembali.
const int IN1 = 10;
const int IN2 = 11;
const int ENA = 5;

void setup() {
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  pinMode(ENA, OUTPUT);
}

void loop() {
  // Putaran arah pertama
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  analogWrite(ENA, 150);

  delay(3000);

  // Hentikan keluaran penggerak
  analogWrite(ENA, 0);
  delay(1000);

  // Putaran arah berlawanan
  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  analogWrite(ENA, 150);

  delay(3000);

  // Hentikan keluaran penggerak
  analogWrite(ENA, 0);
  delay(1000);
}
Program ini menggunakan nilai PWM 150 untuk kedua arah.
Pada Arduino Uno R3, nilai tersebut menghasilkan duty cycle nominal sekitar 58,8%, tetapi tidak berarti motor pasti berputar pada 58,8% dari RPM maksimumnya.
Program mengasumsikan modul L298N terhubung sesuai tabel sebelumnya dan pin ENA dapat menerima PWM.
Arah fisik motor bisa berbeda dari nama arah pada program karena dipengaruhi polaritas kabel dan posisi pemasangan motor.
Mengapa motor tidak selalu berhenti seketika?
Ketika PWM diatur menjadi nol, keluaran penggerak dapat dinonaktifkan, tetapi rotor masih mungkin berputar akibat inersia.
Perilaku pengereman bergantung pada konfigurasi masukan, pin enable, dan karakteristik driver.
Jika aplikasi membutuhkan penghentian yang cepat atau terkontrol, rancangan perlu memperhitungkan fungsi pengereman, beban mekanis, serta batas arus dan suhu driver.
Untuk sistem bergerak, jangan menganggap perintah berhenti pada program selalu berarti kendaraan langsung berhenti secara fisik.
Menghitung duty cycle, tegangan rata-rata, dan frekuensi PWM
Selain mengetahui cara menggunakan analogWrite(), pengguna perlu memahami beberapa parameter dasar PWM.
1. Menghitung duty cycle
Untuk Arduino Uno R3 dengan PWM 8-bit, pendekatan perhitungannya adalah:
\[ D=\frac{\text{nilai PWM}}{255}\times100\% \]
Contoh untuk nilai PWM 150:
\[ D=\frac{150}{255}\times100\%\approx58{,}82\% \]
Hasil tersebut menunjukkan proporsi waktu sinyal berada pada kondisi aktif, bukan pengukuran kecepatan mekanis motor.
2. Memahami tegangan rata-rata
Untuk sinyal PWM ideal yang beralih antara 0 volt dan tegangan maksimum, tegangan rata-rata secara sederhana dapat diperkirakan menggunakan:
\[ V_{\mathrm{avg}}\approx D\times V_{\mathrm{max}} \]
Dalam rumus ini, \(D\) ditulis sebagai pecahan, bukan persentase.
Sebagai ilustrasi, jika sinyal PWM ideal menggunakan tegangan 5 volt dengan duty cycle 50%, nilai rata-rata sinyalnya sekitar 2,5 volt.
Akan tetapi, angka tersebut tidak otomatis menjadi tegangan rata-rata pada terminal motor.
Keluaran driver, rugi-rugi tegangan, konfigurasi H-bridge, arus motor, dan karakteristik induktif motor memengaruhi bentuk gelombang tegangan serta arus yang sebenarnya.
3. Menghitung frekuensi PWM
Frekuensi PWM berkaitan dengan periode sinyal melalui persamaan:
\[ f=\frac{1}{T} \]
Dengan:
\[ T=T_{\mathrm{ON}}+T_{\mathrm{OFF}} \]
Pada Arduino Uno R3, frekuensi PWM standar umumnya sekitar 490 Hz pada sebagian besar pin PWM, sedangkan pin 5 dan 6 umumnya menggunakan sekitar 980 Hz. Nilai tersebut mengikuti implementasi bawaan papan dan dapat berubah jika konfigurasi timer diubah.
Frekuensi PWM perlu dipertimbangkan ketika merancang sistem motor karena dapat memengaruhi suara, rugi-rugi penggerak, dan respons arus.
Kesalahan umum ketika menggunakan motor DC dan Arduino
Menghubungkan motor langsung ke pin Arduino
Pin mikrokontroler mempunyai batas arus yang jauh lebih rendah daripada kebutuhan banyak motor.
Solusinya adalah menggunakan driver yang sesuai dan memeriksa arus kerja serta arus awal motor.
Menganggap nilai PWM sama dengan persentase RPM
PWM mengatur pola pengaktifan keluaran, bukan mengukur kecepatan poros.
Jika proyek membutuhkan kecepatan yang terukur, gunakan sensor kecepatan seperti encoder dan sistem kendali yang memproses hasil pembacaan tersebut.
Memilih driver tanpa memperhitungkan arus
Motor dapat menarik arus besar saat mulai berputar atau ketika poros tertahan.
Driver yang tidak sesuai dapat mengalami panas berlebih, penurunan tegangan, atau kerusakan.
Periksa spesifikasi arus kontinu, arus puncak, batas termal, dan kondisi pendinginan pada datasheet.
Menganggap semua kondisi LOW dan HIGH berarti berhenti
Kondisi keluaran H-bridge bergantung pada desain driver.
Kombinasi masukan tertentu dapat membuat motor meluncur bebas (coast) atau mengalami pengereman (brake).
Periksa tabel kebenaran pada datasheet dan dokumentasi modul yang digunakan.
Mengabaikan sumber daya dan ground
Sumber daya yang tidak mampu menyediakan arus yang diperlukan dapat menyebabkan motor kehilangan torsi, Arduino melakukan reset, atau sistem menjadi tidak stabil.
Gunakan sumber daya yang sesuai, sambungkan ground bersama jika diperlukan oleh rancangan, dan hindari sambungan kabel yang longgar.
Panduan memilih motor DC untuk proyek robotika
Pemilihan motor sebaiknya dimulai dari kebutuhan mekanis dan elektris proyek, bukan hanya dari harga atau ukuran motor.
| Kebutuhan proyek | Hal yang perlu diperhatikan |
|---|---|
| Mobil RC sederhana | Tegangan motor, arus, kecepatan, dan bobot kendaraan |
| Robot line follower | Respons kecepatan, torsi roda, serta kemampuan mengendalikan dua motor |
| Robot labirin | Kontrol arah, konsistensi pergerakan, dan kebutuhan sensor posisi |
| Robot pengangkut beban | Torsi keluaran, rasio gearbox, arus saat berbeban, dan daya tahan |
| Robot dengan kendali posisi | Encoder, pengendali motor, dan algoritma umpan balik |
Untuk robot beroda dengan dua motor, setiap motor biasanya perlu dikendalikan secara terpisah agar robot dapat bergerak maju, mundur, dan berbelok.
Sistem yang membutuhkan gerakan presisi dapat memerlukan encoder, kalibrasi, serta algoritma kendali tambahan.
Perkembangan teknologi dan hal yang perlu diperiksa
Prinsip elektromagnetik motor DC tetap relevan, tetapi pilihan driver dan papan mikrokontroler terus berkembang.
Dokumentasi Arduino menjelaskan bahwa pin PWM, frekuensi, dan resolusi dapat berbeda di antara keluarga papan, sehingga contoh untuk Uno R3 tidak boleh langsung dianggap berlaku untuk semua papan.
Demikian pula, angka spesifikasi pada IC tidak selalu sama dengan kemampuan praktis sebuah modul rakitan.
Kualitas PCB, regulator, heatsink, konektor, dan rancangan pendinginan dapat memengaruhi kemampuan modul bekerja secara kontinu.
Sebelum menerapkan rangkaian pada proyek nyata, periksa datasheet komponen yang digunakan dan lakukan pengujian bertahap tanpa beban mekanis terlebih dahulu.
Catatan pembaruan: artikel ini disusun pada 12 Oktober 2026. Spesifikasi dan dokumentasi komponen perlu diperiksa kembali pada situs produsen sebelum digunakan dalam rancangan baru.
Ringkasan
Motor DC adalah aktuator yang mengubah energi listrik menjadi gerakan mekanis dan banyak digunakan pada robotika, kendaraan mainan, serta otomasi.
Arah putaran motor DC bersikat dapat dibalik dengan membalik polaritas tegangan, sedangkan pengendalian elektronik umumnya menggunakan driver H-bridge.
L293D dan L298N merupakan dua pilihan driver yang sering dijumpai dalam proyek edukasi, tetapi pemilihannya harus mengikuti kebutuhan arus, tegangan, dan kondisi termal motor.
Pada Arduino Uno R3, fungsi analogWrite() dapat digunakan untuk menghasilkan PWM melalui pin 3, 5, 6, 9, 10, dan 11.
Pengaturan PWM membantu mengendalikan daya rata-rata yang diberikan kepada motor, tetapi tidak memberikan pengukuran RPM secara langsung.
Dengan memahami prinsip kerja motor, logika H-bridge, PWM, sumber daya, dan batas kemampuan driver, pengguna dapat merancang sistem penggerak yang lebih aman, stabil, dan sesuai dengan kebutuhan proyek.
Sumber dan referensi
- Arduino — Dokumentasi resmi fungsi analogWrite() dan panduan keluaran PWM
- Texas Instruments — Dokumentasi resmi L293D
- STMicroelectronics — Informasi produk L298 dan datasheet L298
- Arduino — Dokumentasi perangkat keras Arduino Uno R3
FAQ: Motor DC dan Arduino
Apa yang dimaksud dengan motor DC?
Motor DC (Direct Current Motor) adalah perangkat elektromekanis yang mengubah energi listrik arus searah menjadi energi mekanis berupa gerakan putar atau gerakan linier, bergantung pada jenis motornya.
Bagaimana cara membalik arah putaran motor DC?
Pada motor DC bersikat dengan dua terminal, arah putaran dapat dibalik dengan membalik polaritas tegangan pada kedua terminal. Dalam proyek Arduino, driver motor dengan rangkaian H-bridge dapat mengatur arah arus melalui motor tanpa memindahkan kabel secara manual.
Apa fungsi driver motor DC seperti L293D dan L298N?
Driver motor DC menghubungkan sinyal kendali mikrokontroler dengan daya yang diperlukan motor serta membantu mengatur arah putaran dan, jika didukung, kecepatan motor. L293D dan L298N merupakan pilihan driver yang harus digunakan sesuai batas tegangan, arus, dan kondisi termalnya.
Bagaimana cara mengatur kecepatan motor DC menggunakan Arduino?
Kecepatan motor DC dapat dikendalikan menggunakan Pulse Width Modulation (PWM) melalui driver yang mendukungnya. Pada Arduino Uno R3, fungsi analogWrite() umumnya menggunakan nilai 0–255 pada pin PWM yang tersedia. Nilai PWM memengaruhi daya yang diberikan kepada motor, tetapi tidak menunjukkan RPM secara langsung.
Apa perbedaan motor DC bersikat, BLDC, dan motor DC gearbox?
Motor DC bersikat menggunakan sikat dan komutator mekanis, sedangkan motor BLDC menggunakan rangkaian elektronik untuk mengatur pergantian arus. Motor DC gearbox menggabungkan motor dengan roda gigi untuk mengurangi kecepatan keluaran dan meningkatkan torsi pada poros keluaran.
Mengapa motor DC tidak boleh langsung dihubungkan ke pin Arduino?
Pin Arduino memiliki batas arus yang tidak dirancang untuk memasok kebutuhan banyak motor DC. Motor dapat menarik arus awal atau arus saat poros tertahan yang jauh lebih besar daripada arus saat beroperasi normal. Gunakan driver dan sumber daya yang sesuai dengan spesifikasi motor serta perhatikan sambungan ground dan batas termal.
📲 Scan QRIS di Sini 🤝 Dukung Jurnalisme Independen

Ditulis oleh: Gensa Media Indonesia
Redaktur Gensa Media Indonesia bertanggung jawab mengelola, menyunting, dan memastikan setiap berita memenuhi standar jurnalistik, akurasi, keberimbangan, independensi, serta Kode Etik Jurnalistik sebelum dipublikasikan kepada masyarakat.